


Bus Can (Controllerareanetwork), IE Controller Area Network Bus, telah banyak digunakan dalam kontrol industri, elektronik medis, peralatan rumah tangga dan bidang sensor. Saat ini, literatur domestik dan asing untuk analisis protokol bus CAN dari artikel ini terutama untuk struktur kerangka protokol CAN atau karakteristik waktu bit dari analisis, seperti literatur jarang dari perspektif komunikasi pada analisis protokol bus CAN Bus , jarang dari perspektif aplikasi rekayasa, mekanisme komunikasi bus CAN untuk analisis mendalam dari artikel tersebut.
1. Karakteristik aplikasi dan komposisi struktural
Protokol bus CAN memiliki dua standar internasional, ISO11898 dan ISO11519, di mana, IS011898 adalah standar komunikasi berkecepatan tinggi dengan tingkat komunikasi 125kbps hingga 1Mbps, yang merupakan bus loop tertutup dengan panjang maksimum 40m/1Mbps. ISO11519 mendefinisikan standar komunikasi dapat berkecepatan rendah dengan tingkat komunikasi 10 hingga 125kbps, yang merupakan standar komunikasi berkecepatan rendah dengan panjang maksimum 40m/1Mbps. ISO11519 mendefinisikan tingkat komunikasi standar berkecepatan rendah 10 hingga 125kbps, milik bus loop terbuka, panjang maksimum 1 km / 40kbps. Karena karakteristik listrik dari keterbatasan, yaitu distribusi bus kapasitansi dan distribusi resistensi pada bentuk gelombang bus, jumlah maksimum node pada bus CAN adalah 110. Untuk insinyur aplikasi, hanya parameter laju baud dan bit bit sisi transceiver perlu dikonfigurasi dengan benar untuk mencapai sinkronisasi data dari node transceiver. Melalui perangkat keras pengontrol CAN pada pemfilteran penanda pesan dapat direalisasikan point-to-point, point-to-multipoint dan siaran global dan cara lain untuk mengirimkan dan menerima data. Pada saat yang sama, karena struktur bingkai pendek dari telegram CAN, dan setiap bingkai berisi bagian cek CRC, yang memastikan tingkat kesalahan data yang sangat rendah.
Lapisan aplikasi CAN, sistem operasi (diimplementasikan sebagai program latar belakang dalam aplikasi tanpa sistem operasi) dan driver dalam implementasi sistem bersama -sama menyadari fungsi lapisan aplikasi dalam model referensi ISO. Di antara mereka, lapisan aplikasi CAN mendefinisikan pengelompokan ID, mengirim pemuatan data, menerima pemrosesan data, dan pemantauan keamanan bus layer; Sistem operasi/program latar belakang digunakan untuk menjadwalkan driver CAN untuk memproses data setelah interupsi dapat tiba; Driver mencakup inisialisasi (pengaturan keadaan kerja pengontrol, pengaturan baud rate, konfigurasi filter penerimaan), driver transceiver, dan program penanganan kelainan.
Untuk lapisan media transmisi, perlu ditentukan sesuai dengan kebisingan gangguan lingkungan, panjang bus dan sebagainya. Dalam kasus gangguan interferensi yang kuat harus digunakan kawat terlindung; Karena distribusi kapasitansi yang disebabkan oleh distorsi bentuk gelombang bus dan distribusi resistensi yang disebabkan oleh pelemahan tingkat bus, panjang bus perlu memperhitungkan distribusi resistensi dan karakteristik kapasitansi dari media transmisi yang digunakan; Pada saat yang sama, jika penggunaan bus berkecepatan tinggi juga perlu bereksperimen untuk menentukan nilai resistensi bus yang cocok.
Untuk realisasi pengontrol kaleng, Anda dapat memilih pengontrol kaleng yang terintegrasi dalam chip master sistem, seperti seri mikrokontroler LPC2000 NXP, atau Anda juga dapat menggunakan komponen diskrit dari pengontrol kaleng, seperti SJA1000 untuk realisasi transceiver CAN , Anda dapat memilih CTM1050, TJA1050, dll. Jika kebisingan gangguan sekitarnya besar, Anda perlu mempertimbangkan resistensi distribusi media transmisi dan karakteristik kapasitansi distribusi; Pada saat yang sama, jika Anda menggunakan bus berkecepatan tinggi juga perlu menentukan resistensi bus yang cocok melalui eksperimen. Jika kebisingan gangguan lingkungan besar, perlu untuk menambahkan chip isolasi antara pengontrol dan transceiver atau penggunaan fungsi isolasi terintegrasi dari transceiver CAN. Perlu disebutkan bahwa chip mikrokontroler LPC11C24 baru NXP tidak hanya mengintegrasikan pengontrol kaleng, tetapi juga mengintegrasikan fungsi transceiver kaleng, yang memberikan dukungan yang baik untuk pengembangan cepat sistem bus CAN. Selain itu, sesuai dengan aplikasi aktual dari panjang bus dan jumlah node di bus, juga perlu untuk mempertimbangkan waktu tunda transceiver chip dan penerimaan.
Untuk lapisan Can Driver dan lapisan aplikasi, driver mencakup inisialisasi CAN (termasuk perangkat keras mengaktifkan, pengaturan baud rate, pengaturan mode pengoperasian pengontrol dan konfigurasi tabel ID filter penerimaan), menerima/mengirimkan driver dan menyediakan fungsi antarmuka ke lapisan atas, di mana yang mana Penting untuk menjelaskan bahwa konfigurasi tabel ID filter penerimaan perlu didasarkan pada pengelompokan ID sistem oleh lapisan aplikasi; Lapisan aplikasi dapat melakukan paket data berdasarkan hubungan pengiriman/penerima data antara node di bus. Dapatkah Lapisan Aplikasi Menurut data yang mengirim dan menerima hubungan antara node di bus untuk pengelompokan ID paket, mengirim paket data, menerima pemrosesan data dan pemantauan keamanan bus layer. Selain itu, protokol lapisan atas yang biasa digunakan termasuk Canopen, Devicenet dan ICAN.
2. Analisis mekanisme sinkronisasi bus Can
Dalam proses komunikasi, salah satu masalah terpenting yang harus diselesaikan adalah bagaimana mencapai sinkronisasi data di ujung pengirim dan penerima, yaitu, ujung penerima dapat menerima dan menguraikan data yang dikirim dengan ujung pengirim. Protokol bus CAND adalah semacam protokol komunikasi serial asinkron, yang termasuk dalam komunikasi baseband, dan sinkronisasinya diwujudkan dari Protokol Kontrol Data Tingkat Tinggi (HDLC). Secara khusus, sinkronisasi protokol bus CAN dicapai melalui 3 aspek seperti yang dijelaskan di bawah ini.
2.1 Pengaturan Parameter
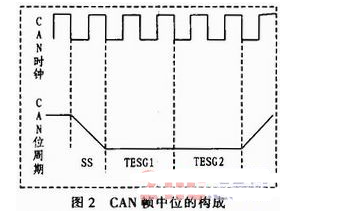
Kedua sisi komunikasi melalui perangkat lunak mengatur laju baud yang sama, panjang segmen penyesuaian fase yang sama, lebar lompatan sinkronisasi yang sama, melalui tiga elemen di atas, menentukan panjang waktu bit dalam proses transmisi bus CAN sebagai serta lokasi titik pengambilan sampel, struktur bit seperti yang ditunjukkan pada Gambar. 2, jam kaleng pada gambar yang didefinisikan dalam protokol waktu TQ, yang diperoleh melalui pembagian frekuensi jam eksternal atau Jam periferal CPU. Sinyal jam dasar pengontrol dapat diperoleh dengan membagi frekuensi jam eksternal atau jam periferal CPU. Segmen SS sesuai dengan segmen awal, dan tepi hopping pada bus harus terjadi selama periode ini, TESG1 sesuai dengan segmen transmisi dan segmen penyesuaian fase 1, dan TESG2 sesuai dengan segmen penyesuaian fase 2, dan untuk tinggi- Bus cepat, pengontrol sampel dan membedakan bus antara TESG1 dan TESG2.
2.2 Struktur bingkai tetap
Can Protocol dengan jelas mendefinisikan struktur bingkai tetap untuk memfasilitasi pengontrol CAN dan transceiver untuk memantau keadaan bus, di CAN2. 0 spesifikasi protokol, dibagi menjadi bingkai standar dan struktur bingkai dua bingkai yang diperluas, perbedaannya hanya terletak pada pada domain arbitrase, bingkai standar menggunakan 11- bit pengidentifikasi, sedangkan bingkai yang diperluas memiliki 29- bit pengidentifikasi, standar spesifik bingkai, struktur bingkai yang diperluas.
2.3.3 Sinkronisasi dan sinkronisasi keras
2.3.1 Sinkronisasi keras
Sinkronisasi yang disebut keras berarti bahwa selama periode idle bus (yaitu, level bus dinyatakan sebagai bit resesif yang berkelanjutan), begitu pengontrol mendeteksi lompatan dari tingkat resesif ke tingkat dominan, itu berarti bahwa pada saat ini di sana adalah stasiun di bus untuk mulai mengirim data, kemudian memaksa penghitung keadaan bit dari pengontrol kaleng untuk menyinkronkan ke segmen SS yang ditunjukkan pada Gambar. 2, dan pada saat yang sama, jam bit mulai menceritakan dari Poin ini dan seterusnya (waktu bit dapat ditetapkan oleh lapisan perangkat lunak atas). Sinkronisasi keras digunakan untuk awal penentuan bingkai.
2.3.2 Synchronization
Dalam protokol bus CAN, penilaian ulang diimplementasikan berdasarkan mekanisme pengisian bit. Mirip dengan protokol HDLC, dalam struktur bingkai CAN, setelah lima bit berturut -turut dari polaritas yang sama terdeteksi dari awal bingkai hingga urutan urutan CRC, pengontrol CAN secara otomatis memasukkan sedikit polaritas yang berlawanan. Sinkronisasi ulang adalah bahwa selama transmisi data, pengontrol dapat menyesuaikan segmen penyesuaian fase 1 dan segmen penyesuaian fase 2 dengan mendeteksi perbedaan antara tepi hopping pada bus dan waktu bit internal node, dan ukuran penyesuaian diprogram oleh sinkronisasi sinkronisasi node, Lebar melompat, dan ukuran penyesuaian diatur dalam TQ. Aturan penyesuaian spesifik adalah bahwa, dalam proses transmisi, tepi hopping pada bus yang terdeteksi oleh pengontrol kaleng disesuaikan oleh pengontrol kaleng jika terletak di dalam periode waktu bit SS internal node, maka tidak diperlukan penyesuaian; Jika tepi lompatan terletak di segmen TESG1, itu berarti bahwa ada penundaan waktu bit di bus relatif terhadap waktu bit node, maka pengontrol dapat memperpanjang periode waktu bit TESG1 dari node, dan jika jika Nilai waktu tunda (nilai t 0) lebih besar dari lebar lompatan sinkronisasi, waktu ekstensi adalah nilai lebar lompatan sinkronisasi, jika tidak, can controller dari simpul memperluas perbedaan antara itu dan waktu bit bus; Jika tepi lompatan terletak di segmen TESG2, menunjukkan bahwa waktu bit pada bus dibanjiri relatif terhadap waktu bit node, maka pengontrol CAN mengurangi periode waktu bit TESG2 node, aturan penyesuaian spesifiknya mirip dengan Segmen TESG1.
3. Analisis mekanisme alamat bus Can
Tidak seperti industri Ethernet, RS485 dan bus lainnya, bus CAN mengirim dan menerima data melalui ID paket daripada alamat simpul, yaitu, node pada bus CAN tidak memiliki alamat tetap, sebaliknya, setiap node perlu dikonfigurasi melalui perangkat lunak dengan tabel ID (di unit filter penerimaan node), dan jika nomor ID paket data pada bus ada di tabel ID node, maka paket berhasil Melewati penerimaan unit filter penerimaan dari simpul itu dan akan dikirim ke unit pemrosesan perangkat lunak atas dan diproses sesuai, jika tidak, paket dibuang. Misalnya, jika simpul A pada bus ingin mengirim paket ke simpul B, nomor ID paket harus ditempatkan di tabel id node B. Demikian pula, jika node A ingin menyiarkan paket ke bus, Nomor ID dari paket harus ditempatkan di tabel ID dari semua node lain di bus. Seperti disebutkan sebelumnya, tabel ID dikonfigurasi melalui perangkat lunak, tetapi fungsi penyaringan penerimaan dilakukan melalui filter penerimaan, unit perangkat keras di pengontrol CAN, sehingga penundaan yang disebabkan oleh penerimaan kecil dalam hal kecepatan. Selain itu, keuntungan menggunakan mekanisme alamat ini adalah bahwa sistem yang menggunakan bus ini sangat fleksibel, yaitu, node baru yang ditambahkan atau dihapus tidak mempengaruhi komunikasi antara node asli sistem.
Berikut ini akan mengambil pengontrol CAN yang terintegrasi dengan chip LPC2478 NXP sebagai contoh untuk menentukan metode konfigurasi alamat sistem bus CAN. Seperti yang ditunjukkan pada Gambar 3, pertama kali diklasifikasikan sesuai dengan paket data yang akan ditransmisikan pada bus, yaitu, ID paket dan perencanaan simpul yang sesuai, misalnya, dalam sistem kami terutama ada jenis paket berikut: paket kueri, Paket Perintah Kontrol (termasuk Paket Tindakan dan Parameter), paket alarm dan paket parameter umpan balik, sesuai dengan karakteristik simpul dari paket kueri dan paket perintah kontrol terutama stasiun master yang dikirim ke setiap unit budak, sedangkan alarm Paket Data dan Paket Parameter Umpan Balik Data terutama dikirim dari setiap unit node slave ke node unit master. Kemudian, unit filter penerimaan dari setiap node dikonfigurasi sesuai dengan klasifikasi ID, dan metode konfigurasi spesifik adalah sebagai berikut: Pertama, konfigurasikan mode kerja filter penerimaan yang sesuai sesuai dengan karakteristik node: mode off (tidak menerima pesan bus) , mode bypass (menerima semua pesan di bus) dan mode kerja normal (pemfilteran perangkat keras). Jika konfigurasi untuk mode operasi normal, maka Anda perlu mengonfigurasi tabel filter penerimaan yang sesuai (tabel ID), yaitu, node perlu menerima nomor ID paket dari pengontrol node untuk mengisi area tabel ID yang sesuai, Dan ini melengkapi pekerjaan alokasi alamat Node Bus. Secara umum, tabel ID dibagi menjadi empat area berikut: Area pengidentifikasi bingkai standar yang jelas, area pengidentifikasi format grup bingkai standar, area pengidentifikasi format bingkai yang jelas dan area pengidentifikasi format grup bingkai yang diperluas. Di antara mereka, format eksplisit adalah pengidentifikasi ID independen tunggal, sedangkan area format grup telah secara berurutan memberi nomor ID pengidentifikasi.
4. Can Bus Arbitration Analysis
Arbitrase bus, mengacu pada kapan bus memiliki lebih dari satu node secara bersamaan untuk mengirim metode pemrosesan protokol bus data. Can Bus menggunakan mekanisme arbitrase non-destruktif, yaitu, jika lebih dari satu simpul di bus pada saat yang sama untuk mengirim data, dengan kemenangan arbitrase simpul paket prioritas tinggi, Anda dapat terus mengirim data, dan kegagalan arbitrase lainnya Node akan keluar dari keadaan pengirim dan berubah menjadi simpul penerima, dengan mekanisme arbitrase bus lainnya (seperti CSMA LAN). (Dibandingkan dengan mekanisme arbitrase bus lainnya (misalnya CSMA/CD LAN), tetapi juga tidak hanya akan menghancurkan data yang dikirim, tetapi juga tidak akan menyebabkan keterlambatan pengiriman data, yang merupakan salah satu keunggulan bus CAN dibandingkan dengan bus lain , dan terutama direalisasikan dengan dua fitur berikut dari bus CAN: 1) Garis dan karakteristik bus CAN, yaitu, ketika lebih dari satu simpul di bus mengirimkan tingkat yang dominan dan tidak terlihat pada saat yang sama, bus Level adalah level dominan. 2) Garis dan karakteristik bus CAN, yaitu, ketika lebih dari satu simpul di bus mengirimkan tingkat dominan dan tidak terlihat pada saat yang sama, level bus menunjukkan tingkat dominan. 2) Can Controller memantau status tingkat bus bahkan saat mengirim data, yaitu, ketika dalam arbitrase, ketika pengontrol mengirimkan tingkat yang tidak terlihat tetapi mendeteksi bus sebagai tingkat yang terlihat, arbitrase simpul gagal dan beralih ke simpul penerima.
5. Can bus analisis ketahanan
Ketahanan bus CAN direalisasikan melalui deteksi waktu nyata dan pemantauan keamanan node dan paket bus, di samping itu, Can Bus memiliki penghambatan yang kuat dari sinyal gangguan eksternal melalui penggunaan sinyal diferensial. Dibahas secara khusus di bawah ini.
5.1 Pemantauan Bentuk Gelombang Bus waktu nyata
Can Controller tidak hanya akan memantau paket data yang dikirim oleh node lain di bus sepanjang waktu setelah dinyalakan, tetapi juga memantau data yang dikirim dengan sendirinya dalam proses pengiriman paket data secara real time, setelah deteksi kesalahan di tempat, Kesalahan padding, kesalahan CRC, kesalahan pemformatan, atau kesalahan respons, simpul akan didasarkan pada keadaan kesalahan di mana itu (kesalahan diaktifkan atau kesalahan yang dikenali kesalahan) untuk mengirim bendera kesalahan yang sesuai. Bahkan, saya percaya bahwa hanya situs aktivasi kesalahan yang mengirim logo kesalahan aktivasi (yaitu, 6 bit dominan berturut -turut diikuti oleh 8 bit resesif dari karakter yang menentukan logo) akan berdampak pada bus dan node pada bus, sementara Node dalam status pengenalan kesalahan mengirimkan logo pengakuan kesalahan sebenarnya tidak memiliki efek pada bus (6 tingkat resesif yang dikirim dengan status idle bus adalah sama).
5.2 Pemantauan status simpul waktu nyata untuk menentukan hak istimewa simpul
Node mengubah keadaan mereka (kesalahan yang diaktifkan kesalahan, diakui kesalahan, atau bus-off) secara real time sesuai dengan paket yang dikirim di bus. Node dalam keadaan yang diaktifkan kesalahan berpartisipasi dalam komunikasi bus secara normal, dan unit yang diakui kesalahan berpartisipasi dalam komunikasi bus, tetapi perlu mengirim 8 bit implisit tambahan sebelum mereka memulai pengiriman berikutnya. Untuk paket yang dikirim pada bus, seperti yang ditunjukkan pada Tabel 1, urutan 15- bit CRC mengimplementasikan pemantauan bit awal, bidang arbitrase, bidang kontrol, dan bidang data (jika ada), situs penerima Menghasilkan urutan CRC dari paket sesuai dengan algoritma yang sama dengan node pengirim saat menerima data dan membandingkannya dengan urutan CRC yang diterima, jika berbeda maka itu berarti ada Kesalahan dan simpul penerima tidak akan menanggapi simpul penerima tidak akan menanggapi paket, dan simpul pengiriman akan mendeteksi kesalahan respons dan mengirimkan kembali paket. Sebagai kesimpulan, Can Bus telah mencapai keamanan data yang tinggi dan stabilitas bus melalui lapisan tautan data dan lapisan fisik.
6. Kesimpulan
Berdasarkan spesifikasi protokol ISO11898, makalah ini menganalisis secara rinci prinsip realisasi dan dasar mekanisme sinkronisasi simpul bus CAN, mekanisme alamat simpul, mekanisme arbitrase bus (yaitu mekanisme resolusi konflik bus) dan ketahanan bus dari perspektif komunikasi, dan pada hal yang sama Waktu secara singkat memperkenalkan karakteristik aplikasi bus CAN dan sistem berlapis sistem bus saat diterapkan pada sistem aktual, yang sangat penting untuk yang mendalam Memahami protokol bus CAN dan penerapan bus CAN ke sistem yang sebenarnya. Ini adalah panduan untuk memahami protokol bus CAN dan menerapkan bus CAN untuk proyek rekayasa tertentu, serta meneliti atau mengembangkan sistem bus untuk persyaratan tertentu.