


1 Pendahuluan
Komunikasi peralatan industri biasanya melibatkan beragam produk perangkat keras dan perangkat lunak, serta protokol yang digunakan untuk menghubungkan platform komputer standar (komputer pribadi atau stasiun kerja) ke perangkat otomasi industri. Akibatnya, sebagian besar perangkat otomatisasi dirancang untuk menjalankan perintah serial sederhana yang kompatibel dengan port serial standar yang terdapat pada komputer pribadi atau pada kartu port serial tambahan-on. RS-232 saat ini merupakan antarmuka serial yang paling banyak digunakan di sektor PC dan komunikasi industri. RS-232 didefinisikan sebagai standar{10}}berakhir tunggal yang dirancang untuk memperluas jarak komunikasi dalam komunikasi serial berkecepatan rendah. Karena RS-232 berbagi landasan sinyal yang sama antara pemancar dan penerima, RS-232 tidak dapat menggunakan sinyal diferensial; jika tidak, gangguan mode umum akan digabungkan ke dalam sistem sinyal. Standar RS-232 menetapkan jarak maksimum hanya 15 m dan kecepatan transmisi sinyal maksimum 20 kbit/s.
CAN, singkatan dari "Controller Area Network," adalah salah satu fieldbus yang paling banyak digunakan secara internasional. Jaringan tunggal yang terdiri dari bus CAN dibatasi oleh karakteristik kelistrikan perangkat keras jaringan. Sebagai bus komunikasi serial multi-master, spesifikasi desain dasar CAN memerlukan kecepatan bit yang tinggi dan ketahanan yang kuat terhadap interferensi elektromagnetik, serta kemampuan untuk mendeteksi kesalahan apa pun yang terjadi pada bus komunikasi. Bahkan ketika jarak transmisi sinyal mencapai 10 km, CAN tetap dapat memberikan kecepatan transmisi data hingga 50 kbit/s. Tabel 1 menunjukkan hubungan antara jarak transmisi maksimum antara dua node pada bus CAN dan kecepatan bitnya.
Jarak Maksimum Antara Dua Node dalam Konfigurasi Segitiga dalam Sistem Bus CAN
Kecepatan Bit/kbps 1000 500 250 125 100
Jarak Maksimum/m 40 130 270 530 620
Kecepatan Bit (kbps) 50 20 10 5
Jarak Maksimum (m) 1300 3300 6700 10000
Seperti yang bisa dilihat, bus CAN adalah bus serial yang lebih unggul dibandingkan RS-232 dalam hal performa real-time, kemampuan beradaptasi, fleksibilitas, dan keandalan. Ketika dua perangkat serial terletak berjauhan dan tidak dapat dihubungkan secara langsung melalui RS-232, RS-232 dapat diubah menjadi CAN untuk mencapai interkoneksi jaringan perangkat serial melalui bus CAN.
Namun, RS-232 dan CAN berbeda secara signifikan dalam hal level tegangan dan format bingkai. Secara khusus:
Standar RS-232 menggunakan logika negatif, mendefinisikan level tegangan apa pun antara +3V dan +15V sebagai logika "0" dan level tegangan apa pun antara -3V dan -15V sebagai logika "1". Sinyal CAN, sebaliknya, ditransmisikan menggunakan tegangan diferensial. Dua jalur sinyal disebut "CAN_H" dan "CAN_L." Dalam keadaan statis, keduanya kira-kira 2.5V; keadaan ini direpresentasikan sebagai logika "1" dan juga disebut sebagai "resesif". Jika CAN_H lebih tinggi dari CAN_L, ini mewakili logika "0", yang dikenal sebagai "dominan". Dalam keadaan dominan, nilai tegangan umumnya adalah: CAN_H=3.5V, CAN_L=1.5V;
Format bingkai untuk port serial RS-232 adalah: satu bit awal, delapan bit data, bit kesembilan yang dapat diprogram (yang berfungsi sebagai bit alamat/data untuk transmisi dan penerimaan), dan satu bit stop. Format frame data CAN terdiri dari: frame header + ID + data (yang dapat dibagi menjadi dua format: frame standar dan frame diperpanjang).
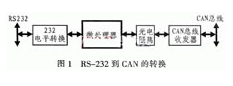
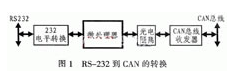 Oleh karena itu, perancangan ini memerlukan mikrokontroler untuk melakukan konversi seperti konversi level dan format frame. Proses konversi ditunjukkan pada Gambar 1.
2 Desain Perangkat Keras untuk Konversi RS-232-ke-CAN
Dalam merancang perangkat konversi RS-232-ke-CAN, mikrokontroler AT89C52 digunakan sebagai mikroprosesor; SJA1000 digunakan sebagai mikrokontroler CAN. SJA1000 mengintegrasikan fungsi lapisan fisik dan lapisan data link dari protokol CAN dan secara pasif dapat menangani pembingkaian data komunikasi; AT82C250 berfungsi sebagai antarmuka antara pengontrol CAN dan bus fisik, menyediakan kemampuan transmisi diferensial untuk bus dan kemampuan penerimaan diferensial untuk pengontrol CAN. Tiga mode pengoperasian berbeda (kecepatan tinggi, kontrol kemiringan, dan siaga) dapat dipilih melalui pin 3 AT82C250. Saat pin 3 di-ground, perangkat beroperasi dalam mode kecepatan tinggi; isolasi optik berkecepatan tinggi diimplementasikan menggunakan 6N137, yang mencegah interferensi dari sinyal eksternal; MAX232 digunakan untuk mengubah sinyal level 232 menjadi level TTL untuk chip antarmuka mikrokontroler. Untuk detail sirkuit antarmuka perangkat keras tertentu, silakan merujuk ke sumber daya yang relevan untuk SJA1000; penjelasan lebih lanjut tidak diberikan di sini. Namun, hal-hal berikut perlu diperhatikan.
(1) Resistor 120Ω dihubungkan di kedua ujung bus CAN untuk mencocokkan impedansi bus, sehingga meningkatkan kekebalan terhadap interferensi dan keandalan komunikasi data. Namun dalam praktiknya, cukup memastikan bahwa resistor shunt antara "CAN_H" dan "CAN_L" di jaringan CAN adalah 60Ω.
(2) Pin 20 (RX1) dari SJA1000 dapat dihubungkan ke ground saat tidak digunakan (lihat desain perangkat lunak untuk alasan spesifiknya); bila dikombinasikan dengan pengaturan bit CDR.6, ini dapat menambah panjang bus secara signifikan.
(3) Metode koneksi pin TX0 dan TX1 menentukan level output serial. Lihat pengaturan di Output Control Register (OCR) untuk rincian spesifik.
(4) Resistor kemiringan dihubungkan antara pin RS AT82C250 dan ground. Nilai resistansi dapat disesuaikan dengan tepat berdasarkan kecepatan komunikasi bus, biasanya berkisar antara 16 kΩ hingga 140 kΩ.
(5) MAX232 memerlukan empat kapasitor elektrolitik-C1, C2, C3, dan C4-yang juga digunakan untuk konversi daya internal. Semuanya memiliki nilai 1 μF/25 V; kapasitor tantalum direkomendasikan, dan harus ditempatkan sedekat mungkin dengan chip. Kapasitor decoupling 0,1 μF harus dihubungkan antara catu daya VCC dan ground.
3 Perancangan Perangkat Lunak untuk Konversi RS-232 ke CAN
Di bawah kendali mikroprosesor, penggunaan penerimaan port serial dan interupsi CAN selama pertukaran data antara RS-232 dan CAN dapat meningkatkan efisiensi operasional. Diagram alur program utama ditunjukkan pada Gambar 2. SJA1000 hanya dapat diinisialisasi dalam mode reset; ini terutama mencakup pengaturan mode operasi, pembagian jam, dan register filter penerimaan, konfigurasi parameter baud rate, dan pengaturan register pengaktifan interupsi.
Keakuratan transmisi data juga bergantung pada baud rate dan kontrol aliran, yang merupakan aspek yang tidak boleh diabaikan selama perancangan perangkat lunak. Oleh karena itu, bagian berikut akan fokus pada konfigurasi baud rate CAN, deteksi otomatis baud rate port serial, dan kontrol aliran data port serial.
3.1 Mengatur Kecepatan Filter CAN
Salah satu elemen kunci dari protokol CAN adalah baud rate. Pengguna dapat mengatur posisi titik pengambilan sampel bit dalam periode bit dan jumlah sampel, sehingga mereka dapat dengan bebas mengoptimalkan kinerja jaringan untuk aplikasi mereka. Namun, selama proses optimasi ini, perhatian harus diberikan pada hubungan antara toleransi osilator referensi yang digunakan untuk parameter waktu bit dan penundaan propagasi sinyal yang berbeda dalam sistem.
Kecepatan bit sistem, fBil, mewakili jumlah bit data yang dikirimkan per satuan waktu, yaitu kecepatan baud fBit=1/tBit. Waktu bit nominal terdiri dari tiga segmen yang tidak-tumpang tindih: SYNC_SEG, TSEG1, dan TSEG2. Ketiga segmen waktu ini masing-masing dinotasikan sebagai tSYNC_SEG, tTSEG1, dan tTSEG2. Oleh karena itu, periode bit nominal tBit adalah jumlah dari ketiga segmen waktu tersebut.
tBit=tSYNC_SEG + tTSEG1 + tTSEG2
Dalam periode bit, segmen ini dinyatakan dalam kelipatan bilangan bulat dari satuan waktu dasar. Satuan waktu ini disebut kuota waktu (TQ), dan durasi kuota waktu adalah satu siklus jam sistem CAN (tSCL), yang diturunkan dari periode jam osilator (tCLK). Jam sistem CAN dapat disesuaikan dengan memprogram faktor prescaler (nilai preset laju baud, BRP). Secara khusus:
tSCL=BRP × 2tCLK=2BPR/fCLK
Interval waktu lain yang sangat penting untuk perhitungan waktu bit CAN adalah lebar lompatan sinkronisasi (SJW), yang memiliki durasi tSJW. Segmen SJW bukan bagian dari siklus bit; sebaliknya, ini menentukan jumlah maksimum TQ yang digunakan untuk memperpanjang atau memperpendek siklus bit selama peristiwa sinkronisasi ulang. Selain itu, protokol CAN memungkinkan pengguna menentukan mode pengambilan sampel bit (SAM), yang dapat berupa mode-sampel tunggal atau mode-tiga sampel (memilih satu hasil dari tiga sampel). Dalam mode-sampel tunggal, titik pengambilan sampel berada di akhir segmen TSEG1. Dalam tiga-mode sampel, dua titik pengambilan sampel tambahan diambil dibandingkan dengan mode-sampel tunggal; ini terletak sebelum akhir segmen TSEG1, dipisahkan oleh satu TQ.
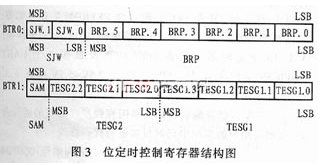
BPR, SJW, SAM, TESG1, dan TESG2 yang disebutkan di atas semuanya dapat ditentukan oleh pengguna melalui register internal BTR0 dan BTR1 dari pengontrol CAN. Detailnya ditunjukkan pada Gambar 3. Setelah BTR0 dan BTR1 disetel, rentang baud rate sebenarnya adalah:
Maksimum=1/(tBit - tSJW), Minimum=1/(tBit + tSJW)
3.2 Deteksi Tingkat Baud Port Seri
Ketika perangkat serial bertindak sebagai host, jika Anda perlu mendeteksi baud rate port serial perangkat konversi pada saat itu, Anda dapat terlebih dahulu mengatur baud rate penerimaan host (9600 baud, misalnya) dan mengirim karakter tertentu (carriage return, misalnya) dari terminal. Dengan cara ini, host dapat menentukan baud rate komunikasi perangkat konversi berdasarkan informasi karakter yang diterima. Nilai ASCII dari karakter pengangkutan kembali adalah 0DH; nilai yang diterima pada baud rate yang berbeda tercantum pada Tabel 2.
Byte yang Diterima pada Baud Rate yang Berbeda
Kecepatan Baud (bit/dtk) Byte yang Diterima (Heksadesimal) Kecepatan Baud (bit/dtk) Byte yang Diterima (Heksadesimal)
1200 80 4800 E6
1800 F0 9600 0D
2400 78 19200 F*
3.3 Kontrol Aliran Port Serial
Istilah "aliran" yang digunakan di sini mengacu pada aliran data. Kehilangan data sering terjadi selama transmisi antara dua port serial. Karena kapasitas buffer mikrokontroler terbatas, jika buffer penuh saat data diterima, maka data yang terus dikirim pada saat itu akan hilang. Kontrol aliran secara efektif memecahkan masalah ini: ketika pihak penerima tidak dapat memproses data tepat waktu, sistem kontrol aliran mengirimkan sinyal "jangan terima", menyebabkan pihak pengirim berhenti mentransmisikan hingga menerima sinyal "lanjutkan transmisi". Oleh karena itu, kontrol aliran mengatur proses transmisi data dan mencegah kehilangan data. Dua jenis kontrol aliran yang umum digunakan adalah kontrol aliran perangkat keras (termasuk RTS/CTS, DTR/CTS, dll.) dan kontrol aliran perangkat lunak (XON/XOFF-lanjutkan/berhenti). Penjelasan berikut hanya berfokus pada metode kontrol aliran perangkat keras menggunakan RTS/CTS.
Saat menggunakan perangkat keras untuk kontrol aliran, pin RTS dan CTS dari terminal serial dihubungkan ke port I/O mikrokontroler, dan sinyal start/stop diterima dan dikirim dengan mengatur port I/O ke 1 atau 0. Peralatan terminal data (seperti komputer) menggunakan RTS untuk memulai aliran data yang dikirim oleh mikrokontroler, sedangkan mikrokontroler menggunakan CTS untuk memulai dan menjeda aliran data dari komputer. Untuk mengimplementasikan metode jabat tangan perangkat keras ini, tanda tingkat-tinggi dan tanda tingkat-rendah disetel selama pemrograman berdasarkan ukuran buffer penerima. Ketika jumlah data dalam buffer mencapai ambang level-tinggi, jalur CTS di sisi penerima disetel rendah (logika 0). Saat program di ujung transmisi mendeteksi bahwa CTS rendah, program tersebut akan menghentikan transmisi data hingga jumlah data di buffer penerima turun di bawah ambang batas level rendah dan CTS disetel tinggi. RTS digunakan untuk menunjukkan apakah perangkat penerima siap menerima data.
3.4 DAPAT Menerima Subrutin
Format PeliCAN mendukung frame standar dan diperpanjang. Mode CAN dapat dikonfigurasi menggunakan CDR.7 di register pembagi jam (0 untuk BasicCAN, 1 untuk PeliCAN). Saat menerima data CAN, bit FF dalam informasi bingkai digunakan untuk menentukan apakah itu bingkai standar atau diperpanjang, dan bit RTR digunakan untuk membedakan antara bingkai jarak jauh dan bingkai data. Berikut ini adalah subrutin BISA menerima:
;//////////////////////////////////////////////////////////////////
;//BISA Penerimaan Data/Disatukan ke dalam Format Bingkai dengan ID 2 Byte//
;///////////////////////////////////////////////////////////////////////
RECAN:
MOV R0, #C_RE ; Alamat awal buffer internal mikrokontroler
MOV DPTR, #RXBUF ; Membaca dan menyimpan isi buffer penerimaan
MOVX A, @DPTR ; Baca byte kedua dari buffer CAN
MOV @R0, SEBUAH ; Menyimpan
JB ACC.7, EFF_RE ; Bit FF: 0=SFF, 1=EFF
MOV R2, #0
SJMP SFF_RE ; Tergantung pada nomor ID, posisi pengambilan "byte data" bervariasi
EFF_RE: MOV R2, #2
SFF_RE: MOV R2, #2
SFF_RE:
JB ACC.6, EXIT_RECAN ; Periksa bit RTR; jika 1 (frame jarak jauh), lompat keluar
ANL A, #0FH
MOV R3, SEBUAH ; Pada titik ini, 4 bit tengah mewakili panjang data
MOV C_NUM, A ; Simpan panjang frame yang diterima di R3 dan R5
RDATA0:
INC DPTR; ID 2 byte
INC R0
MOVX A, @DPTR
MOV @R0, A
INC DPTR
MOVX A, @R0, A
INC DPTR
MOVX A, @DPTR
MOV @R0, A
MOV A, R2 ; Jika EFF, lewati ID dua{1}}byte
JZ DRATA1
INC DPTR
INC DPTR
DATA1: ; Byte data
INC DPTR
INC R0
MOVX A, @DPTR
MOV @R0, A
DJNZ R3, RDATA1
KELUAR_RECAN:
MEMBASAHI
4 Kesimpulan
Miniaturisasi komputer telah menyediakan kondisi yang diperlukan untuk pengembangan instrumen pengukuran dan kontrol yang cerdas, memungkinkan perangkat terminal berbasis mikroprosesor-memiliki kemampuan komunikasi digital yang unggul. Dengan munculnya semakin banyak terminal pintar, tuntutan yang lebih tinggi juga dibebankan pada arsitektur jaringan, protokol, kinerja-waktu nyata, serta penerapan, fleksibilitas, keandalan, dan bahkan biaya. Oleh karena itu, teknologi fieldbus mempunyai harapan besar untuk pengembangan di masa depan. Struktur rangka bus CAN mencakup pengidentifikasi (ID), yang memungkinkan untuk memiliki beberapa host jaringan dalam jaringan perangkat; Artinya, melalui host jaringan ini, status operasional seluruh jaringan perangkat dapat dipantau, dan keputusan pengendalian yang sesuai dapat dibuat. Perangkat ini kini telah dikembangkan sepenuhnya dan telah mencapai hasil luar biasa dalam aplikasi praktis.