


Robot industri adalah seperangkat mesin, elektronik, kontrol, komputer, sensor, kecerdasan buatan, dan teknologi canggih multidisiplin lainnya di salah satu industri manufaktur modern dalam peralatan otomasi penting. Robotika, teknologi CNC, dan teknologi PLC dikenal sebagai tiga teknologi pendukung utama otomasi industri. Teknologi robotika dan produk-produknya berkembang sangat pesat, dan telah menjadi alat otomasi untuk sistem manufaktur fleksibel (FMS), otomasi pabrik (FA), sistem manufaktur terintegrasi komputer (CIMS), serta bagian penting dari pabrik cerdas industri 4.0.
1. Komposisi sistem robot industri dan indikator kinerja
1) Komposisi Sistem Robot Industri
Robot industri adalah perangkat manipulator multi-bersendi atau perangkat mesin multi-derajat-kebebasan-yang berorientasi pada bidang industri, yang dapat melakukan pekerjaan secara otomatis, dan merupakan sejenis mesin yang mengandalkan kekuatan dan kemampuan kontrolnya sendiri untuk mewujudkan berbagai fungsi. Ia dapat menerima perintah manusia, atau berjalan sesuai dengan-program yang telah diprogram sebelumnya, robot industri modern juga dapat didasarkan pada teknologi kecerdasan buatan untuk mengembangkan prinsip tindakan program. Robot industri yang khas ditunjukkan pada Gambar 1. Robot industri dapat dibagi menjadi tiga generasi menurut tingkat perkembangan teknologinya: robot reproduksi demonstratif generasi pertama, robot persepsi generasi kedua, dan robot cerdas generasi ketiga.
Robot industri generasi pertama terdiri dari tiga bagian utama dari segi struktur luarnya: operator (atau badan robot), pengontrol, dan demonstran. Untuk robot industri generasi kedua dan ketiga juga mencakup sistem persepsi dan sistem analisis dan pengambilan keputusan, yang masing-masing diwujudkan oleh sensor dan perangkat lunak.
(1) Operator:Bagian utama mesin yang digunakan untuk menyelesaikan berbagai tugas operasional, yang terutama berisi lengan robot, unit penggerak, unit transmisi, dan sensor internal.
(2) Pengendali:Merupakan perangkat untuk mengontrol tubuh robot untuk menyelesaikan tindakan tertentu sesuai dengan instruksi dan informasi sensor, yang merupakan bagian penting untuk menentukan fungsi dan kinerja robot, serta bagian pembaruan dan pengembangan tercepat dari robot industri.
(3) Guru:Ini adalah antarmuka interaksi manusia{0}}mesin pada robot, yang melaluinya operator dapat memprogram robot atau memanipulasi robot secara manual untuk bergerak.
Robot industri secara fungsional terdiri dari 3 bagian utama dan 6 subsistem. 3 bagian utama adalah bagian mekanis, bagian kontrol dan bagian penginderaan. 6 subsistem adalah sistem penggerak, sistem struktur mekanis, sistem interaksi manusia-mesin, sistem kontrol, sistem penginderaan, dan sistem-interaksi lingkungan robot.
2) Indeks kinerja robot industri
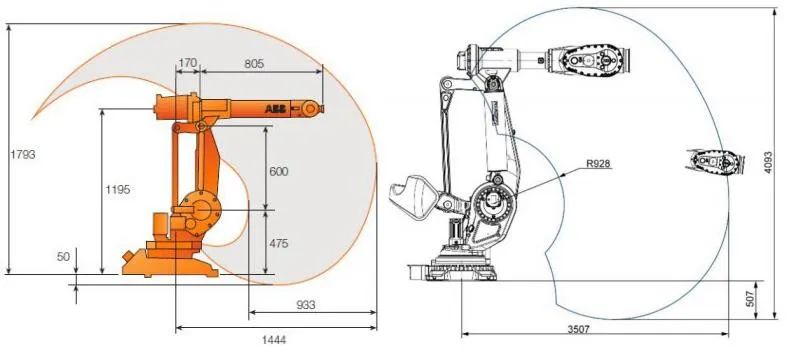
Indeks kinerja robot industri adalah data teknis yang diberikan oleh produsen robot pada saat pengiriman produk, yang mencerminkan ruang lingkup aplikasi dan kinerja kerja robot, yang harus dipertimbangkan ketika memilih robot. Meskipun data teknis yang disediakan oleh produsen robot tidak persis sama, struktur robot industri, aplikasi dan kebutuhan pengguna tidak sama, namun indikator kinerja utamanya secara umum: derajat kebebasan, akurasi kerja, jangkauan kerja, beban terukur, kecepatan kerja maksimum.
Penting untuk dicatat bahwa robot mungkin memiliki singularitas dalam jangkauan operasinya. Singularitas adalah titik di mana sambungan kehilangan derajat kebebasan pada arah tertentu karena kendala pada struktur robot. Singularitas biasanya ditemukan di tepi ruang kerja, dan ketika singularitas dikelompokkan bersama, maka disebut sebagai "void". Ketika robot bergerak mendekati singularitas, sikap sambungan berubah secara drastis karena hilangnya derajat kebebasan secara bertahap, yang mengakibatkan beban besar pada sistem penggerak dan kelebihan beban. Oleh karena itu, untuk robot dengan singularitas, jangkauan operasinya juga memerlukan penghilangan singularitas dan rongga.
2. Pengendalian robot industri
1) Karakteristik dan persyaratan pengendalian robot industri
Pergerakan sambungan pada sebagian besar robot industri tidak bergantung satu sama lain, dan koordinasi beberapa sambungan diperlukan untuk mencapai akurasi posisi efektor akhir-robot. Oleh karena itu, sistem kendali robot industri lebih kompleks dibandingkan sistem kendali biasa dan memiliki ciri-ciri sebagai berikut:
(1) Ini pada dasarnya adalah sistem nonlinier.
(2) Ini adalah sistem kontrol multivariabel yang terdiri dari banyak sambungan, dan terdapat sambungan antar sambungan.
(3) Ini adalah sistem-berubah waktu yang parameter dinamisnya berubah seiring dengan perubahan posisi gerak sendi.
(4) Diperlukan pengukuran dan analisis kondisi lingkungan dan instruksi pengendalian, dan secara otomatis memilih hukum pengendalian terbaik.
(5) Memiliki akurasi posisi berulang yang tinggi dan kekakuan sistem yang baik.
(6) Overshooting posisi tidak diperbolehkan, jika tidak maka tabrakan dapat terjadi, dan respons dinamis harus cepat.
Mengingat pengendalian robot industri memiliki ciri-ciri di atas, maka persyaratan dasar berikut harus dipenuhi ketika merancang sistem kendali robot industri:
(1) Kontrol gerakan multi-sumbu yang terkoordinasi untuk menghasilkan lintasan kerja yang diperlukan.
(2) Akurasi posisi tinggi, rentang kecepatan besar.
(3) Laju diferensial statis sistem harus kecil, yaitu sistem harus memiliki kekakuan yang baik.
(4) Posisi tanpa overshooting, respon dinamis cepat.
(5) Pengendalian percepatan dan perlambatan diperlukan.
(6) Koefisien kesalahan kecepatan setiap sambungan harus sekonsisten mungkin.
(7) Dari sudut pandang operasi, sistem kontrol harus memiliki antarmuka manusia-mesin yang baik, meminimalkan kebutuhan operator.
(8) Dari sudut pandang biaya sistem, diperlukan pengurangan biaya perangkat keras sistem sebanyak mungkin, dan lebih banyak penggunaan metode servo perangkat lunak untuk meningkatkan kinerja sistem kendali.
2) mode kontrol robot industri
Dilihat dari karakteristik kendali dan persyaratan kendali robot industri, realisasi kendali robot industri melibatkan sejumlah elemen, yang terutama dibagi menjadi kendali lapisan bawah robot dan kendali lapisan atas. Diantaranya, kontrol lapisan bawah mencakup badan robot (yaitu bagian mekanis), bagian sirkuit penggerak, bagian sensor, dan strategi kontrol (misalnya kontrol PID). Kontrol lapisan atas meliputi analisis gerak robot, perencanaan jalur, dan bagian perangkat lunak robot [4]. Menurut metode kategorisasi yang berbeda, kendali robot dapat diklasifikasikan dengan cara yang berbeda. Menurut objek yang dikendalikan dapat dibagi menjadi kontrol posisi, kontrol kecepatan, kontrol gaya, kontrol torsi, kontrol hibrid gaya/posisi, dll. Ini terutama merupakan kontrol lapisan bawah, dan metode kontrol utama sekarang dijelaskan.
(1) kontrol posisi robot industri:tujuannya adalah membuat sambungan robot mewujudkan gerakan-yang telah direncanakan sebelumnya, dan pada akhirnya memastikan bahwa efektor-akhir robot industri berjalan sepanjang lintasan yang telah ditentukan, biasanya menggunakan sistem servo AC atau sistem servo DC untuk mencapainya.
(2) Pengendalian tenaga kerja (torsi) mesin industri:kebutuhan untuk menganalisis efektor akhir-robot dan lingkungan status batasan, dan sesuai dengan batasan untuk mengembangkan strategi kontrol. Selain itu, perlu dipasang sensor gaya pada ujung robot untuk mendeteksi gaya kontak antara robot dan lingkungan. Sistem kontrol memproses informasi gaya ini sesuai dengan-strategi kontrol yang telah ditetapkan sebelumnya, dan kemudian mengontrol robot untuk melakukan operasi di lingkungan tidak pasti yang kompatibel dengan lingkungan tersebut, sehingga robot dapat menyelesaikan tugas operasional yang kompleks.
(3) Kontrol kecepatan robot industri:biasanya direalisasikan bersamaan dengan kontrol posisi. Misalnya, dalam kasus mode kontrol lintasan berkelanjutan, robot industri perlu mengontrol kecepatan bagian yang bergerak dan menerapkan akselerasi dan perlambatan sesuai dengan instruksi yang telah ditentukan, untuk memenuhi persyaratan pergerakan yang mulus dan penentuan posisi yang akurat. Karena robot industri adalah jenis kondisi kerja (atau beban perjalanan) variabel, beban inersia mesin yang bergerak besar, untuk mengatasi kontradiksi antara cepat dan mulus, harus mengontrol percepatan dan perlambatan awal sebelum menghentikan dua bagian gerak transisi. Dan dalam keseluruhan proses pergerakan, kontrol kecepatan biasanya diperlukan.
3) Kontrol cerdas robot industri
Metode kontrol cerdas robot industri terutama mengacu pada operasi dalam kondisi yang tidak pasti atau tidak diketahui. Robot perlu memperoleh informasi tentang lingkungan sekitar melalui sensor, membuat keputusan sesuai dengan basis pengetahuan internalnya, dan kemudian mengontrol berbagai aktuator untuk menyelesaikan tugas yang diberikan secara mandiri, yang termasuk dalam kendali robot tingkat atas. Jika teknologi kontrol cerdas digunakan, robot akan memiliki kemampuan adaptasi lingkungan yang kuat dan kemampuan-belajar mandiri. Metode pengendalian cerdas erat kaitannya dengan perkembangan kecerdasan buatan seperti jaringan syaraf tiruan, algoritma fuzzy, algoritma genetika, sistem pakar dan lain sebagainya. Penerapan algoritma jaringan saraf pada robot seluler digunakan sebagai contoh untuk menggambarkan kombinasi kontrol cerdas dan robot industri.
Dengan mengambil contoh robot bergerak yang ditunjukkan pada gambar, kamera dipasang di bagian atas robot bergerak untuk mendapatkan gambar tiga-dimensi rintangan. Satu set sensor ultrasonik dipasang di depan mobile robot (tepat di bawah kamera) untuk memperoleh informasi jarak antara rintangan dan mobile robot.
Penggabungan informasi sensor visual dan ultrasonik dilakukan dengan menggunakan metode jaringan saraf dan dikeluarkan ke tingkat berikutnya untuk mengenali jenis rintangan, yang memungkinkan robot bergerak menghindari rintangan saat berjalan di lingkungan yang tidak pasti dan meningkatkan kemampuan navigasinya. Langkah-langkah utama robot industri dalam memanfaatkan informasi cerdas untuk pengambilan keputusan terintegrasi guna menghindari hambatan adalah sebagai berikut:
(1) Saat robot sedang berjalan, sistem jangkauan melakukan deteksi lingkungan dalam interval pendek untuk menentukan apakah robot bergerak perlu melambat dan apakah perlu mengambil sampel dari kamera CCD berdasarkan informasi jarak tentang hambatan yang diperoleh oleh sensor ultrasonik.
(2) Ketika jarak rintangan dari robot bergerak adalah sedang seperti yang terdeteksi oleh sistem jangkauan, kecepatan robot berkurang; ketika jarak rintangan dari robot bergerak dekat, gambar dua-dimensi rintangan tersebut diperoleh dari kamera CCD, dan koordinat tepi kiri dan kanannya diekstraksi.
(3) Informasi tentang hambatan yang diperoleh dari sensor ultrasonik dan kamera CCD dikelompokkan dan diproses sebelumnya, dan dikirim ke pengontrol jaringan saraf BP untuk digabungkan.
(4) Pengontrol jaringan saraf BP, yang telah dipelajari sebelumnya dengan pengetahuan tentang penghindaran rintangan, membuat keputusan terkait penghindaran rintangan berdasarkan informasi yang dikumpulkan oleh multi-sensor eksternal dan menghindari rintangan.
Referensi
[1] Zhu Hongqian. Teknologi robot industri [M]. Beijing: Pers Industri Mesin, 2019. [2] Chen Wanmi. Teknologi kendali robot [M]. Beijing: Pers Industri Mesin, 2017. [3] Guo Tongying, An Dong. Robotika dan kendali cerdasnya [M]. Beijing: Pers Pos dan Telekomunikasi Rakyat, 2014. [4] Zhang Xianmin. Robotika dan penerapannya [M]. Beijing: Pers Industri Mesin, 2017. [5] Zhang Xinxing. Dasar-dasar aplikasi robot industri [M]. Beijing: Pers Institut Teknologi Beijing, 2017.