


Motor DC tanpa sikat (BLDC) merupakan bagian integral dari pabrik industri dan digunakan dalam aplikasi servo, aktuasi, pemosisian, dan kecepatan variabel. Dalam aplikasi ini, kontrol gerakan yang presisi dan pengoperasian yang stabil sangatlah penting. Karena BLDC beroperasi berdasarkan prinsip medan magnet bergerak untuk menghasilkan torsi motor, tantangan pengendalian utama saat merancang sistem BLDC industri adalah mengukur torsi dan kecepatan motor secara akurat.
Untuk menangkap torsi motor BLDC, dua dari tiga arus fase induksi perlu diukur secara bersamaan menggunakan konverter analog-ke-digital (ADC) pengambilan sampel sinkron multisaluran. Mikrokontroler dengan algoritma yang sesuai menghitung arus fasa sesaat ketiga. Proses ini memberikan catatan kondisi motor yang akurat dan seketika, yang merupakan langkah penting dalam pengembangan sistem kontrol torsi motor yang kuat dan sangat akurat.
Makalah ini akan membahas secara singkat masalah yang terkait dengan pencapaian kontrol torsi yang akurat, termasuk metode{0}}yang hemat biaya untuk mewujudkan resistor shunt yang diperlukan. Kemudian akan memperkenalkan penguat diferensial presisi AD8479 Perangkat Analog dan sampel saluran ganda AD7380-perkiraan berturut-turut-perkiraan-register ADC (SAR-ADC) dan menunjukkan bagaimana keduanya dapat digunakan untuk mendapatkan pengukuran fase yang akurat untuk desain sistem yang andal.
Prinsip Pengoperasian Motor BLDC
Motor BLDC adalah motor sinkron magnet permanen dengan bentuk gelombang counter electromotive force (EMF). Gaya gerak listrik lawan terminal yang diamati tidak konstan; itu bervariasi dengan torsi dan kecepatan rotor. Meskipun sumber tegangan DC tidak dapat menggerakkan motor BLDC secara langsung, namun prinsip dasar pengoperasian BLDC serupa dengan motor DC.
Motor BLDC terdiri dari rotor dengan magnet permanen dan stator dengan belitan induksi. Motor ini pada dasarnya adalah motor DC terbalik dimana sikat dan komutator dihilangkan dan belitan kemudian dihubungkan langsung ke elektronik kontrol. Elektronik kontrol mengambil alih fungsi komutator dan memberi energi pada belitan dalam urutan yang benar untuk mendapatkan gerakan yang diinginkan. Gulungan berenergi berputar mengelilingi stator dalam pola yang tersinkronisasi dan seimbang. Gulungan stator yang diberi energi memandu magnet rotor dan beralih ketika rotor sejajar dengan stator.
Sistem motor BLDC memerlukan driver motor BLDC tiga-fasa tanpa sensor yang menghasilkan arus pada tiga belitan motor (Gambar 1). Sirkuit ini didukung oleh tahap koreksi faktor daya digital (PFC) dengan kontrol lonjakan arus untuk memberikan daya yang stabil ke driver tiga-fasa tanpa sensor.
Gambar 1: Sistem kontrol motor mencakup PFC untuk menstabilkan catu daya, driver tiga-fasa tanpa sensor untuk belitan motor BLDC, resistor shunt dan penguat-indera arus, ADC penguat sinkron, dan mikrokontroler.
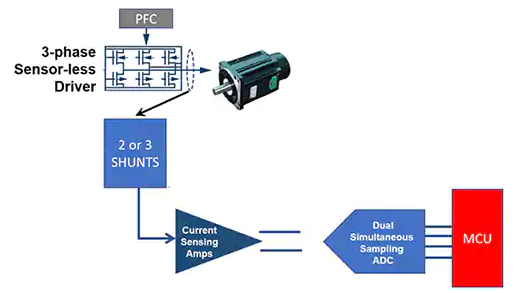
Tiga arus eksitasi menggerakkan motor BLDC, yang masing-masing mengeksitasi dan menghasilkan fase berbeda dalam belitan, fase-fase ini berjumlah total 360 derajat. Nilai fase yang berbeda sangatlah penting: karena eksitasi total ketiga cabang dipertahankan pada 360 derajat, nilai-nilai tersebut diimbangi secara merata untuk mempertahankan 360 derajat, misalnya. 90 derajat + 150 derajat + 120 derajat.
Meskipun arus pada ketiga belitan sistem harus diketahui pada waktu tertentu, untuk melakukan hal ini dalam sistem seimbang hanya perlu mengukur arus pada dua dari tiga belitan dan menghitung belitan ketiga menggunakan mikrokontroler. Kedua belitan ini dapat dideteksi secara bersamaan menggunakan resistor shunt dan penguat pendeteksi arus.
ADC pengambilan sampel sinkron dua{0}}saluran diperlukan di ujung jalur sinyal untuk mengirim pengukuran digital ke mikrokontroler. Amplitudo, fase, dan waktu setiap arus eksitasi memberikan informasi torsi dan kecepatan motor yang diperlukan untuk kontrol yang tepat.
Penginderaan Arus dengan Resistor Tembaga Papan PC
Meskipun ada banyak hal yang perlu diperhatikan dalam pengukuran presisi dan desain akuisisi data ini, prosesnya dimulai dari awal dengan kebutuhan untuk mengembangkan cara yang efektif dan murah-untuk merasakan sinyal fase belitan motor BLDC. Hal ini dapat dicapai dengan menempatkan resistor papan PC inline bernilai kecil (RSHUNT) dan menggunakan penguat indra arus untuk mendeteksi penurunan tegangan pada resistor kecil ini (Gambar 2). Dengan asumsi nilai resistor cukup rendah, penurunan tegangan juga rendah dan strategi pengukuran memiliki pengaruh minimal pada sirkuit motor.
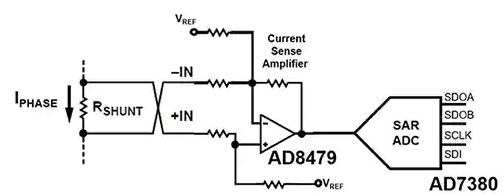
Gambar 2: Sistem penginderaan fase motor menggunakan resistor shunt arus (RSHUNT) dengan penguat presisi tinggi (misalnya, AD8479 Perangkat Analog) dan ADC resolusi tinggi (AD7380) untuk mengukur fase motor sesaat.
Pada Gambar 2, penguat indera-arus menangkap penurunan tegangan IPHASE x RSHUNT seketika. SAR-ADC kemudian mendigitalkan sinyal ini. Nilai pemilihan resistor shunt melibatkan interaksi antara RSHUNT, VSHUNT, ISHUNT dan kesalahan input penguat.
Peningkatan RSHUNT akan mengakibatkan peningkatan VSHUNT. Kabar baiknya adalah hal ini akan mengurangi signifikansi kesalahan offset tegangan (VOS) amplifier dan kesalahan arus offset input (IOS). Namun, hilangnya daya ISHUNT x RSHUNT dari RSHUNT yang lebih besar mengurangi efisiensi daya sistem. Demikian pula, peringkat daya RSHUNT dapat memengaruhi keandalan sistem karena disipasi daya ISHUNT x RSHUNT menciptakan keadaan pemanasan sendiri, yang dapat menyebabkan resistansi nominal RSHUNT berubah.
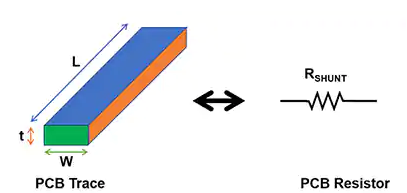
Untuk RSHUNT, resistor-tujuan khusus dapat diperoleh dari beberapa pemasok. Namun, ada-alternatif berbiaya rendah selain membuat resistor kabel cetak papan PC untuk RSHUNT menggunakan teknik tata letak yang cermat (Gambar 3).
Gambar 3: Teknik tata letak papan PC yang cermat memberikan cara-efektif biaya untuk menciptakan nilai RSHUNT yang sesuai.
Menghitung Resistansi Kawat Cetak Papan PC untuk RSHUNT
Karena suhu ekstrim yang dapat terjadi dalam aplikasi industri, penting untuk mempertimbangkan faktor suhu dalam desain resistor shunt papan sirkuit. Pada Gambar 3, koefisien suhu (20) dari resistor shunt kawat cetak papan PC tembaga kira-kira +0.39%/ derajat pada 20 derajat (koefisien ini bervariasi menurut suhu). Panjang (L), tebal (t), lebar (W), dan resistivitas (rñ) menentukan resistansi kawat cetak papan PC.
Jika papan PC memiliki 1 ons (oz) tembaga (Cu), ketebalan (t) sama dengan 1,37 inci per seribu, dan resistivitas (r) sama dengan 0,6787 mikroohm (µW) per inci. area kabel tercetak papan PC diukur dalam kotak kabel tercetak ( ), atau area L/W. Misalnya, garis cetak 2 inci (inci) dengan lebar 0,25 inci setara dengan 8 struktur.
Dengan menggunakan variabel di atas, hitung resistansi kawat tercetak R untuk 1 ons tembaga pada papan PC pada suhu kamar dengan (Persamaan 1):
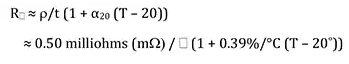
Rumus1
dimana T=suhu resistor.
Misalnya, dimulai dengan arus maksimum 1 ampere (A) per cabang motor BLDC pada papan PC tembaga 1 ons, panjang RSENSE (L) 1 inci, dan lebar kawat tercetak 50 mil (0,05 inci), persamaan 2 dan 3 dapat digunakan untuk menghitung RSHUNT pada 20 derajat :

rumus 2

rumus 3
Hitung disipasi daya resistor ini pada arus shunt 1 A menggunakan Persamaan 4:

Rumus 4
Konversi ADC Pengambilan Sampel Sinkron
ADC pada Gambar 2 mengubah tegangan pada suatu titik dalam siklus fasa menjadi representasi digital. Poin kuncinya adalah pengukuran ini harus mencakup tegangan fasa tersinkronisasi dari ketiga belitan. Ini adalah sistem yang seimbang, sehingga seperti disebutkan sebelumnya, hanya dua dari tiga belitan yang perlu diukur; mikrokontroler eksternal akan menghitung tegangan fasa belitan ketiga.
ADC untuk sistem kontrol motor ini adalah SAR pengambilan sampel sinkron saluran ganda-AD7380-ADC (Gambar 4).
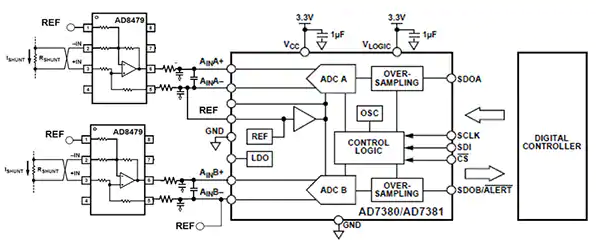 Gambar 4: SAR-pengambilan sampel sinkron saluran ganda yang cepat,-kebisingan rendah,-ADC (misalnya, AD7380) menangkap keadaan sesaat dari dua belitan motor.
Pada Gambar 4, AD8479 adalah penguat diferensial presisi dengan rentang tegangan mode umum-input yang sangat besar (±600 volt) untuk menahan offset penggerak arus motor lebar dari penggerak tiga-fase tanpa sensor. Karakteristik AD8479 memungkinkannya menggantikan penguat isolasi yang mahal dalam aplikasi yang tidak memerlukan isolasi arus.
Fitur utama AD8479 juga mencakup tegangan kompensasi rendah, penyimpangan tegangan kompensasi rendah, penyimpangan penguatan rendah, penyimpangan-mode penolakan mode umum yang rendah, dan rasio penolakan mode-umum (CMRR) yang sangat baik untuk mengakomodasi variasi motor yang cepat. AD7380/AD7381 berukuran 16-bit/14-bit, masing-masing-kecepatan tinggi,-daya{11}}dual,-saluran ganda,-pengambilan sampel sinkron-ADC, dengan laju throughput hingga 4 juta sampel per detik. Input analog diferensial menerima berbagai tegangan input mode umum dan memiliki sumber tegangan referensi buffer (REF) 2,5 volt bawaan.
Untuk kontrol torsi dan kecepatan yang presisi, arsitektur ADC-pengambilan sampel sinkron saluran ganda-menangkap keluaran penguat-indra arus-dengan cepat. Untuk tujuan ini, AD7380/AD7381 menggabungkan dua ADC identik dengan jam sinkron, dan masing-masing memiliki tahap masukan kapasitif dengan jaringan redistribusi muatan kapasitif (Gambar 5).
Gambar 5: Menunjukkan tahap konversi ADC untuk salah satu dari dua saluran AD7380. Akuisisi sinyal dimulai ketika SW3 terbuka dan SW1 dan SW2 ditutup. Pada titik ini, tegangan pada CS bervariasi dengan AINx+ dan AINx-, menyebabkan input komparator menjadi tidak seimbang.
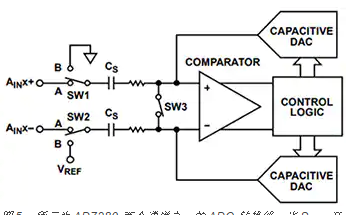
Pada Gambar 5, VREF dan ground adalah tegangan awal pada kapasitor sampel CS. Jika SW3 dibuka dan SW1 dan SW2 ditutup, perolehan sinyal dimulai. Ketika SW1 dan SW2 ditutup, tegangan pada kapasitor sampel CS bervariasi dengan tegangan pada AINx+ dan AINx-, menyebabkan input komparator kehilangan keseimbangan. SW1 dan SW2 kemudian dibuka dan tegangan pada CS ditangkap.
Proses penangkapan tegangan CS melibatkan konverter-ke-analog digital (DAC), yang menambah dan mengurangi sejumlah muatan tetap dari CS untuk mengembalikan keseimbangan pembanding. Pada titik ini, konversi selesai, membuka SW1 dan SW2 dan menutup SW3 untuk menghilangkan sisa muatan dan mempersiapkan siklus pengambilan sampel berikutnya.
Selama konversi DAC, logika kontrol menghasilkan kode keluaran ADC dan mengakses data perangkat melalui antarmuka serial.
Ringkasan
Untuk mengukur torsi dan kecepatan motor BLDC secara akurat, diperlukan resistor shunt-yang akurat dan berbiaya rendah terlebih dahulu. Seperti disebutkan di atas, resistor ini dapat-diimplementasikan secara hemat biaya menggunakan kabel cetak papan PC.
Dengan menambahkan perangkat ini ke kombinasi penguat-indra arus AD8479 dan SAR-ADC pengambilan sampel sinkron AD7380, desainer dapat membuat front-pengukuran torsi dan kontrol kecepatan presisi tinggi yang kuat dan presisi tinggi untuk aplikasi kontrol motor di lingkungan yang keras.