


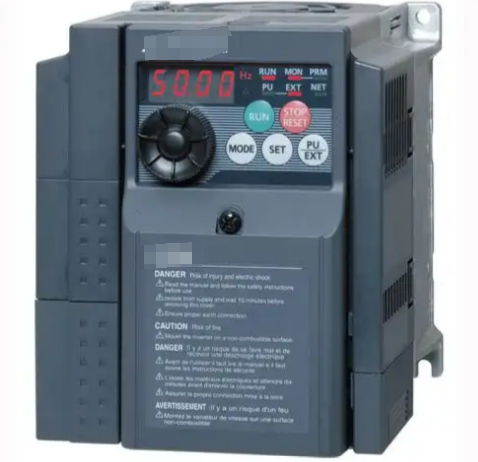
Sebagai perangkat yang sangat diperlukan dalam pengendalian industri modern, keluaran frekuensi penggerak frekuensi variabel (VFD) berdampak langsung pada efisiensi produksi dan keselamatan peralatan melalui penyesuaiannya dengan kecepatan motor. Namun, dalam penerapan praktisnya, operator sering kali menemui perbedaan antara frekuensi yang ditampilkan pada VFD dan kecepatan yang ditampilkan pada panel peralatan. Hal ini tidak hanya mengganggu pengendalian yang presisi selama proses produksi namun juga dapat menyembunyikan potensi bahaya peralatan. Untuk mengatasi masalah umum ini, pemecahan masalah dan penyelesaian yang sistematis harus dilakukan dari berbagai perspektif.
I. Prinsip-Prinsip Mendasar dan Penyebab Umum Perbedaan
Konverter frekuensi mengontrol kecepatan motor AC dengan mengubah frekuensi keluaran. Secara teoritis, terdapat hubungan linear: Kecepatan=120 × Frekuensi / Jumlah Pasangan Tiang × (1 - Slip Rate). Namun, dalam pengoperasian sebenarnya, deviasi 5%-15% mungkin terjadi antara nilai yang ditampilkan, terutama disebabkan oleh enam faktor berikut:
1. Perbedaan Jalur Akuisisi Sinyal:VFD menampilkan frekuensi keluaran modul IGBT internalnya, sedangkan panel peralatan biasanya menerima sinyal umpan balik dari encoder atau tachogenerator. Studi kasus pabrik semen mengungkapkan bahwa celah 0,2 mm pada kopling encoder menyebabkan deviasi 8% pada tampilan kecepatan.
2. Pengaturan parameter yang tidak tepat:Termasuk parameter rating motor yang salah (misalnya, motor 2950 rpm salah dikonfigurasi menjadi 1450 rpm), pengaturan kurva V/F yang salah, atau nilai kompensasi slip yang terlalu tinggi. Pengujian mesin tekstil menunjukkan bahwa parameter kompensasi slip yang salah dapat memperbesar penyimpangan tampilan hingga 12%.
3. Kerugian transmisi mekanis:Pembuangan energi disebabkan oleh faktor-faktor seperti selip sabuk atau keausan girboks. Data dari lini produksi otomotif menunjukkan bahwa timing belt yang sudah tua dapat mengurangi kecepatan putaran aktual sebesar 6-9% dibandingkan nilai teoritis.
4. Masalah gangguan sinyal:Interferensi elektromagnetik dapat menyebabkan fluktuasi tampilan kecepatan sebesar ±3% ketika saluran sinyal encoder menggunakan kabel pasangan berpilin yang tidak berpelindung. Dalam kasus retrofit pabrik kimia, penambahan cincin magnetik mengurangi deviasi tampilan dari 5% menjadi 0,3%.
5. Kebingungan unit tampilan:Beberapa panel peralatan menampilkan tampilan rpm secara default, sedangkan inverter dapat diatur ke Hz atau persentase. Seorang pengguna peralatan mesin pernah salah membaca 50Hz sebagai 1500rpm (untuk motor 4 kutub), menyebabkan kecepatan sebenarnya melebihi nilai yang ditetapkan sebesar 33%.
6. Kegagalan perangkat keras:Encoder rusak, modul deteksi arus keluaran inverter rusak, dll. Di pabrik baja, kesalahan tampilan frekuensi mencapai ±2Hz setelah sensor arus VFD menua.
II. Proses Pemecahan Masalah Sistematis
Gunakan pendekatan tujuh{0}}langkah dari internal ke eksternal, dan dari perangkat lunak ke perangkat keras:
Langkah 1: Verifikasi Parameter
● Pastikan parameter pelat nama motor sama persis dengan pengaturan VFD, terutama kecepatan terukur, nomor tiang, dan faktor daya.
● Verifikasi penyelesaian P0340 (deteksi otomatis-parameter motor).
● Validasi rentang pengaturan untuk P1080/P1082 (frekuensi minimum/maksimum).
● Konfirmasikan korespondensi antara P2000 (frekuensi referensi) dan P2001 (kecepatan referensi).
Langkah 2: Pengujian Sinyal
● Gunakan osiloskop untuk memeriksa integritas bentuk gelombang sinyal fase A/B encoder.
● Ukur apakah frekuensi pulsa memenuhi: f=(Kecepatan Rotasi × Jumlah Garis Encoder) / 60.
● Check signal cable insulation resistance (should be >100MΩ).
Langkah 3: Inspeksi Mekanis
● Putar poros secara manual untuk mendeteksi torsi tahanan sistem transmisi.
● Uji ketegangan sabuk (disarankan alat pengukur ketegangan).
● Penyimpangan misalignment kopling seharusnya<0.05mm.
Langkah 4: Pengujian Beban
● Bandingkan nilai tampilan dalam kondisi-tanpa beban (seharusnya ada deviasi<1%).
● Catat kurva deviasi pada beban 25%/50%/75%/100%.
● Amati kecepatan waktu pemulihan setelah pelepasan beban secara tiba-tiba (normal<200ms).
Langkah 5: Pengujian Lingkungan
● Suhu saluran pembuangan panas inverter (disarankan<40°C).
● Nilai getaran lingkungan pengoperasian encoder (seharusnya<0.5G).
● Pengujian kompatibilitas elektromagnetik (kekuatan medan RF<3V/m).
Langkah 6: Verifikasi Firmware
● Verifikasi kompatibilitas versi protokol antara inverter dan encoder.
● Periksa checksum CRC pada file cadangan parameter.
● Tingkatkan firmware kontrol jika perlu.
Langkah 7: Pengujian Penggantian
● Lintas-menukar modul encoder/inverter.
● Beralih ke pengujian input analog.
● Hubungkan tachometer independen untuk perbandingan.
AKU AKU AKU. Solusi Khas
Langkah-langkah yang ditargetkan dapat diterapkan berdasarkan akar permasalahan yang berbeda:
Kasus 1: Kesalahan Pengaturan Parameter
Mesin cetak injeksi menampilkan 1200 rpm pada panel pada 50Hz (seharusnya 1450 rpm). Investigasi mengungkapkan:
● Parameter asli P0311=1200 (data papan nama salah)
● Penyimpangan dihilangkan setelah mengoreksi P0311=1450
● Secara bersamaan menyesuaikan P0350 (resistansi stator) menjadi 0,82Ω
Kasus 2: Interferensi Encoder
Mesin sentrifugal farmasi menunjukkan fluktuasi kecepatan acak sebesar ±5%:
● Sebelumnya menggunakan kabel standar untuk transmisi sinyal tambahan.
● Diganti dengan kabel berpelindung Siemens 6XV1830-3EH10.
● Menambahkan resistor terminal 120Ω.
● Stabilitas tampilan ditingkatkan hingga ±0,2%.
Kasus 3: Slip Mekanis
Penyimpangan kecepatan belt conveyor makanan mencapai 8%:
● Pemeriksaan menunjukkan perpanjangan belt melebihi batas (3,5% > standar 2%).
● Diganti dengan sabuk sinkron bergigi dan katrol tegangan yang disetel.
● Memasang sensor kecepatan laser untuk kontrol-loop tertutup.
● Deviasi akhir dikontrol dalam 0,5%.
Kasus 4: Kegagalan Perangkat Keras
Tampilan kecepatan spindel alat mesin tiba-tiba turun 15%:
● Pemeriksaan menunjukkan kejang bantalan encoder.
● Pengoperasian normal dipulihkan setelah mengganti encoder ERN1387.
● Secara bersamaan memeriksa bentuk gelombang arus keluaran inverter.
IV. Teknik Debugging Tingkat Lanjut
Untuk aplikasi{0}}presisi tinggi, pertimbangkan metode berikut:
1. Kalibrasi-saluran ganda:Secara bersamaan menghubungkan encoder tambahan dan transformator putar, memproses penggabungan data melalui PLC. Mesin gerinda presisi mencapai resolusi 0,01 rpm setelah menerapkan solusi ini.
2. Algoritma kompensasi dinamis:Konfigurasikan VFD sebagai berikut:
●P1400=3 (Aktifkan pengamat kecepatan).
●P1401=0.5 (Filter konstanta waktu).
●P1402=150% (Kompensasi akselerasi).
3. Pemantauan Platform Cloud:Unggah data operasional melalui gateway IoT dan manfaatkan analisis data besar untuk memprediksi tren penyimpangan. Setelah diterapkan oleh kelompok tenaga angin, akurasi peringatan kesalahan mencapai 92%.
Pendekatan sistematis ini tidak hanya menyelesaikan ketidakkonsistenan tampilan namun secara mendasar meningkatkan presisi kontrol peralatan. Setelah menerapkan solusi lengkap pada jalur pengelasan otomotif, efisiensi produksi meningkat sebesar 7% dan tingkat kerusakan menurun sebesar 34%, hal ini membuktikan pentingnya akurasi kontrol kecepatan rotasi dalam manufaktur modern. Dengan kemajuan Industri 4.0, penerapan teknologi kembar digital untuk memetakan status peralatan secara real time akan menjadi paradigma baru untuk mengatasi tantangan tersebut.