


Kontrol MPC
Model kontrol prediktif (MPC) telah berevolusi dari awalnya sebagai algoritma kontrol heuristik yang diterapkan dalam proses industri pada tahun 1970an menjadi disiplin akademis baru dengan konten teoritis dan praktis yang kaya.
Kontrol prediktif mengatasi masalah kontrol dengan persyaratan optimasi. Selama 30 tahun terakhir, keberhasilan pengendalian prediktif dalam proses industri yang kompleks telah sepenuhnya menunjukkan potensi besarnya dalam menangani masalah pengendalian optimasi terbatas yang kompleks.
Kontrol MPC adalah metode kontrol-pengoptimalan loop tertutup-waktu nyata. Keuntungan utama dari algoritma ini adalah operasi online yang iteratif, yang secara kontinyu memperoleh besaran kontrol optimal saat ini. Selain itu, dapat menetapkan fungsi obyektif untuk memenuhi berbagai kendala seperti aktuator kendaraan, selip, dan dinamika.
Namun, performa pelacakannya sangat sensitif terhadap keakuratan model prediktif. Selain itu, karena tingginya persyaratan komputasi pada kontrol prediktif model nonlinier, model ini tidak cocok untuk-lingkungan berkendara berkecepatan tinggi.
Saat ini, banyak peneliti telah melakukan linierisasi model kendaraan nonlinier, namun hal ini hanya memastikan akurasi pelacakan dalam wilayah linier kendaraan dan ban.
Pengontrol MPC, juga dikenal sebagai pengontrol domain{0}}waktu bergulir, mempertimbangkan model dinamis nonlinier dari sistem kontrol dan memprediksi perilaku keluaran sistem dalam interval waktu mendatang. Dengan memecahkan masalah kendali optimal terbatas, sistem meminimalkan kesalahan pelacakan selama interval waktu mendatang, sehingga menjadikan metode ini tangguh.
Algoritme kontrol prediktif model memiliki fitur dasar pemodelan prediktif, optimasi bergulir, dan koreksi umpan balik. Metode penelitian tradisional sering mengabaikan atau menyederhanakan kendala kinematik dan dinamis, namun kendala tersebut berdampak signifikan terhadap kinerja pengendalian.
Metode kontrol prediktif model dapat secara eksplisit memasukkan batasan kinematik dan dinamis kendaraan ke dalam fungsi tujuan optimasi.
Dengan memanfaatkan fitur pengoptimalan bergulir dan koreksi masukan dari MPC, dampak penundaan waktu sistem{0}}loop tertutup dapat dikurangi atau bahkan dihilangkan secara efektif. Selain itu, informasi lintasan masa depan yang disediakan oleh proses perencanaan dapat dimanfaatkan untuk mengoptimalkan kendali gerak, sehingga meningkatkan kinerja kendali.
Wang Weiran dkk. merancang metode kontrol prediktif adaptif berdasarkan fungsi Laguerre.
Metode ini terdiri dari dua bagian: modul MPC adaptif untuk pelacakan lintasan yang tepat, dan modul fungsi Laguerre untuk mengurangi komputasi secara signifikan.
Dalam modul MPC adaptif, algoritma kuadrat terkecil rekursif diperkenalkan untuk mengidentifikasi parameter model sistem, sehingga meningkatkan akurasi dan ketahanan sistem. Namun, ketika AUV beroperasi di lingkungan yang kompleks, metode ini dapat mengakibatkan peningkatan beban komputasi yang signifikan.
Oleh karena itu, dalam fungsi Laguerre, rekonstruksi variabel masukan pengontrol diperkenalkan untuk mengurangi urutan matriks dari fungsi tujuan. Hasilnya menunjukkan bahwa metode ini menunjukkan kinerja yang sangat baik dalam hal dinamika, ketahanan interferensi, dan ketahanan saat melacak lintasan AUV dengan beban komputasi yang dikurangi.
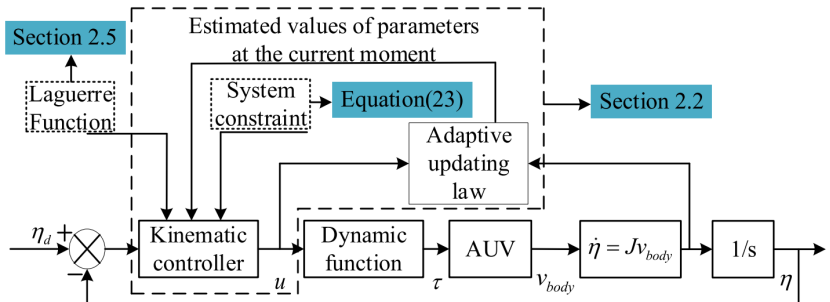 Diagram Blok MPC Adaptif
Paden merangkum algoritma pelacakan murni, kontrol umpan balik roda depan, kontrol umpan balik roda belakang, kontrol berbasis fungsi Lyapunov, kontrol linearisasi umpan balik keluaran, dan kontrol MOC dalam hal stabilitas, kompleksitas waktu, penggunaan model, dan asumsi.
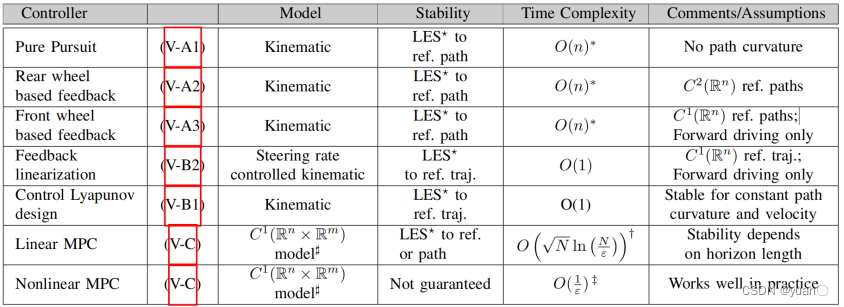 Ringkasan berbagai pengontrol Legenda*: Stabilitas eksponensial lokal (LES)